

交叉滚子轴承为什么能成为机器人关节的核心轴承?
交叉滚子轴承为什么能成为机器人关节的核心轴承?
- 2026/10/17 11:39:22
机器人关节为什么会大量使用交叉滚子轴承?如果只说一句“因为它刚性高、精度高”,其实并没有真正解释这个产品。真正值得研究的是:交叉滚子轴承究竟通过什么结构,实现了这些性能?这也是理解机器人关节轴承的一个入口。
一、交叉滚子轴承最特别的地方,不只是“滚子交叉”
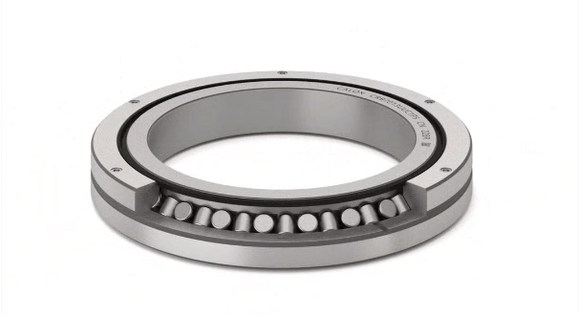
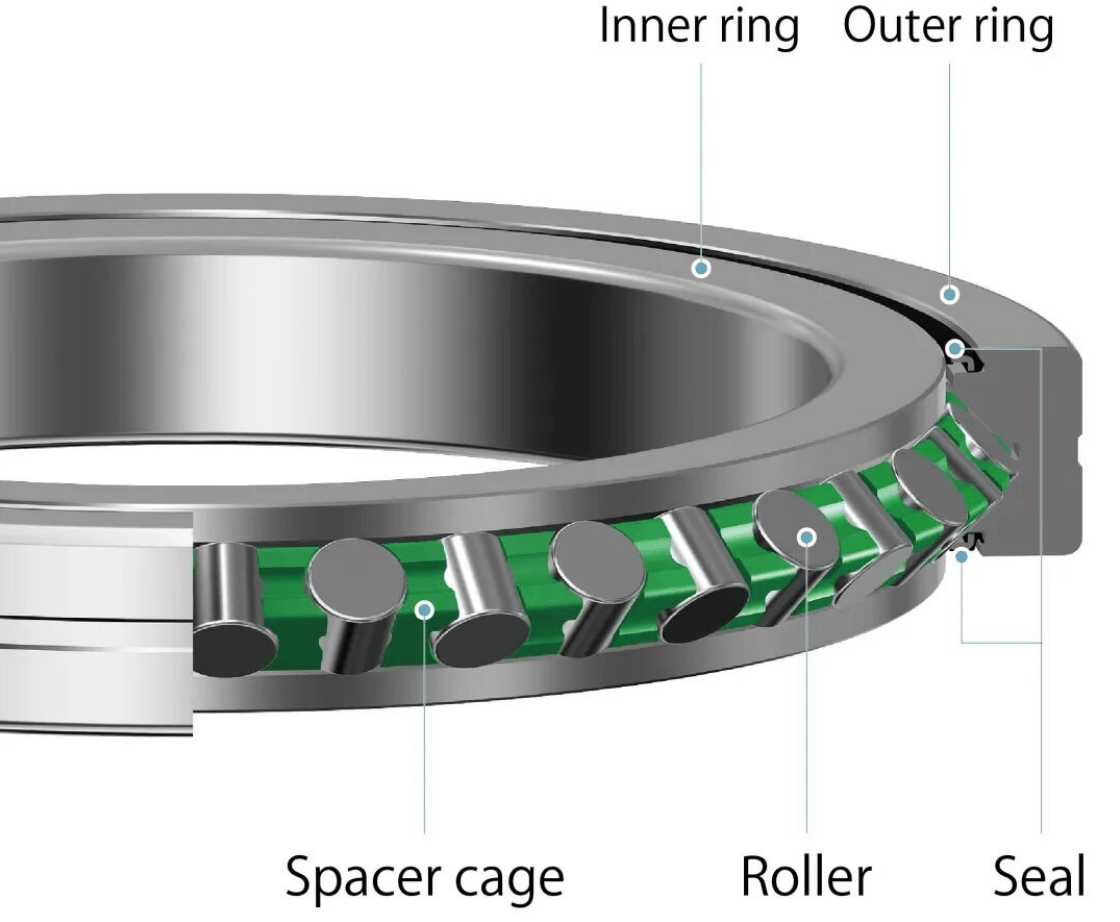
交叉滚子轴承最明显的结构特征,是圆柱滚子以90°交替排列。相邻滚子分别承担不同方向的载荷,使一个轴承能够同时承受径向载荷、轴向载荷以及倾覆力矩。这也是它能够应用于机器人旋转关节的重要原因。
二、为什么滚子要做成90°交叉?
可以把它理解成一个非常简单的问题:如何让一个轴承同时承担来自多个方向的力?
普通球轴承的滚动体是球,接触区域相对集中。而交叉滚子轴承使用圆柱滚子,滚子与滚道形成线接触。再通过90°交替排列,让不同方向的滚子分别参与承载。这样,一个轴承就能够形成比较完整的支撑结构。这带来两个直接结果:
对于机器人关节来说,这一点尤其重要。因为关节并不是单纯承受一个径向力,而是在持续运动过程中承受复杂的组合载荷。
三、滚子是不是越多越好?
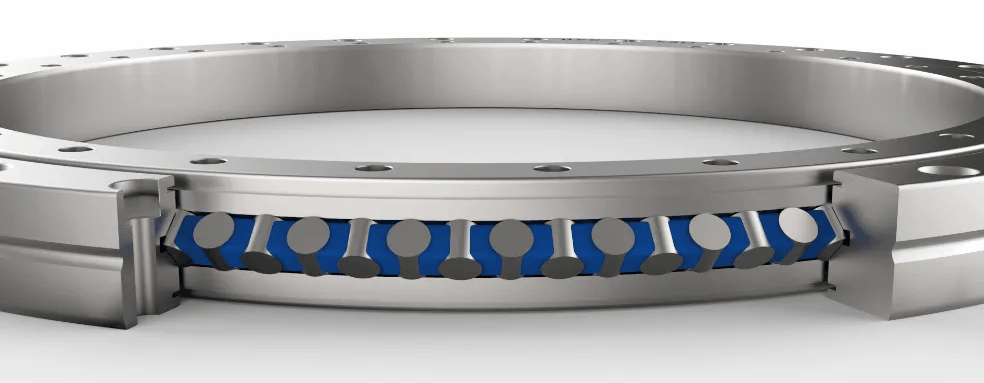
这是一个很容易被忽略的产品设计问题。在轴承尺寸基本确定的情况下,增加滚子数量,理论上可以增加参与承载的滚动体数量,使载荷得到更充分的分配。但滚子数量并不是越多越好,因为同时还要考虑:滚子直径、滚子长度、保持架或隔离件空间、润滑、摩擦、滚子运行稳定性。
所以真正的设计目标并不是塞进去尽可能多的滚子,而是在有限空间内,让滚子数量、尺寸和运行状态达到一个合理平衡。
四、为什么交叉滚子轴承特别强调“预紧”?
如果轴承内部存在较大的自由间隙,轴承在受力和换向时就可能出现微小位移。对于普通设备来说,这种位移可能并不明显。但对于机器人关节来说,它可能最终表现为:定位误差、运动回差或者刚性下降。
因此,交叉滚子轴承通常会根据应用要求采用不同的内部间隙或预紧状态。Schaeffler的交叉滚子轴承资料也明确提供正常间隙、低间隙和预紧等不同配置。适当预紧后,滚子与滚道之间保持更稳定的接触状态,可以提高系统刚性和旋转精度。
五、预紧越大,轴承就越好吗?
当然不是,预紧提高:
→ 接触状态更加稳定
→ 刚性提高
→ 运动间隙降低
但同时也可能带来:
→ 摩擦增加
→ 扭矩增加
→ 温升增加
→ 功耗增加
所以真正困难的地方在于找到一个既能保证刚性,又不会让摩擦和温升失控的预紧水平。这也是机器人关节轴承和普通标准轴承选型之间的重要区别。
机器人并不是单纯追求“零间隙”,而是追求合适的工作游隙或预紧状态。
六、这也是为什么“同尺寸轴承”性能可能完全不同
假设两个轴承内径相同、外径相同、宽度也相同,它们就一定性能一样吗?并不是。
真正影响性能的还包括:
因此,交叉滚子轴承的产品竞争,并不是简单的尺寸竞争。而是在同样的安装空间里,谁能够把刚性、精度、摩擦和寿命做得更平衡。
所以一个好的机器人关节轴承,本质上是在这些矛盾之间寻找最合适的平衡。这也是交叉滚子轴承真正值得研究的地方。
从表面看,交叉滚子轴承只是把圆柱滚子交叉排列。但真正决定它能否用于高精度机器人关节的,是背后的一整套产品设计:滚子、滚道、预紧、精度、保持架、材料、热处理和装配。
也正因为如此,同样叫“交叉滚子轴承”,不同产品之间的性能、定位和价格都可能存在明显差异。